خود مختار ٹرانسپورٹ
مواد کے بہاؤ کو مقررہ راستوں سے آگے بڑھنے دیں۔
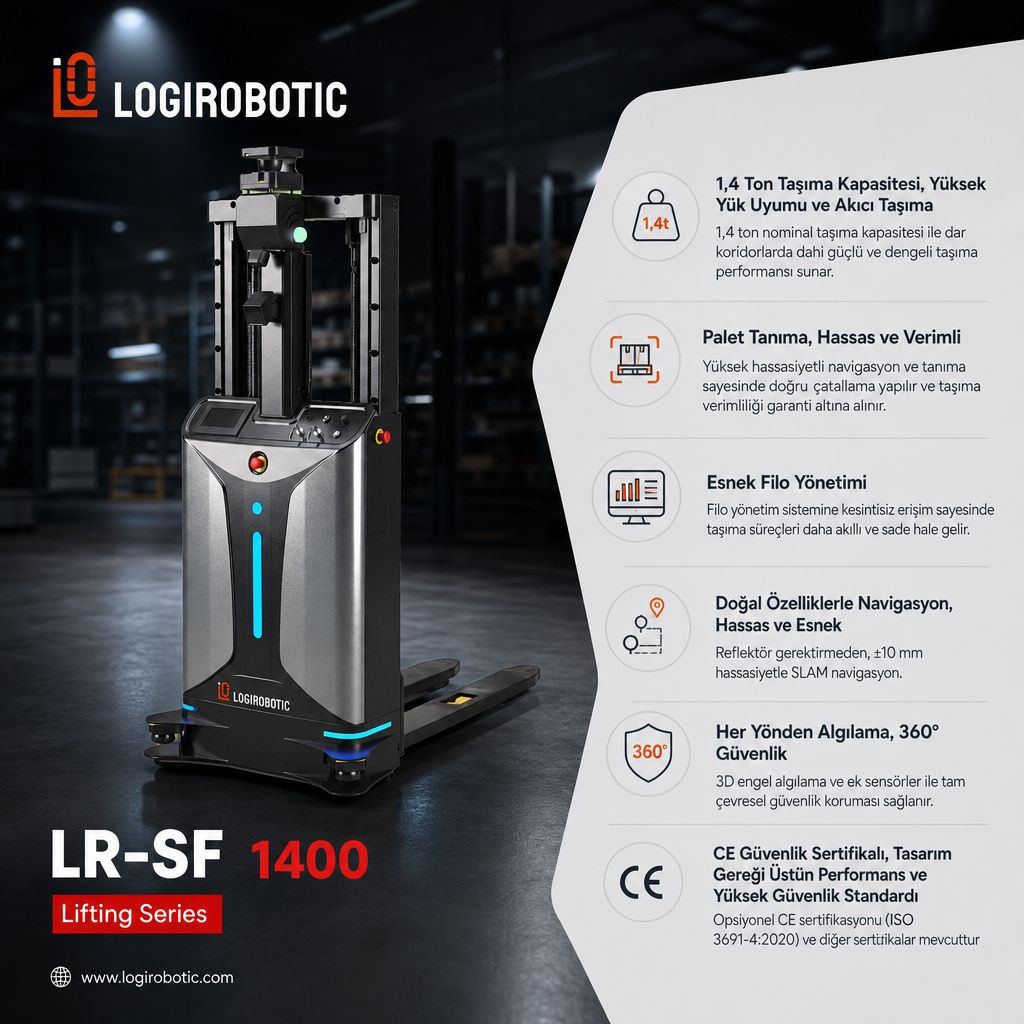
موبائل روبوٹ حل جو اپنے ارد گرد کے ماحول کو محسوس کرتے ہیں اور پیداوار اور گودام کے علاقوں میں ٹرانسپورٹ کے کاموں کا انتظام کرتے ہیں۔
پروڈکٹ فیملی کو دریافت کریں۔ذہین اندرونی لاجسٹکس
AMR اور AGV ٹرانسپورٹ، شٹل اسٹوریج، سارٹر اور DWS پارسل کا بہاؤ۔ اپنی مصنوعات اور ترتیب کے خلاف نظام کا جائزہ لیں۔
حل والے علاقے
آپ کے آپریشن کے لیے صحیح ٹیکنالوجی کی شناخت کے لیے ہم تین بنیادی بہاؤ کا ایک ساتھ جائزہ لیتے ہیں۔
خود مختار ٹرانسپورٹ
موبائل روبوٹ حل جو اپنے ارد گرد کے ماحول کو محسوس کرتے ہیں اور پیداوار اور گودام کے علاقوں میں ٹرانسپورٹ کے کاموں کا انتظام کرتے ہیں۔
پروڈکٹ فیملی کو دریافت کریں۔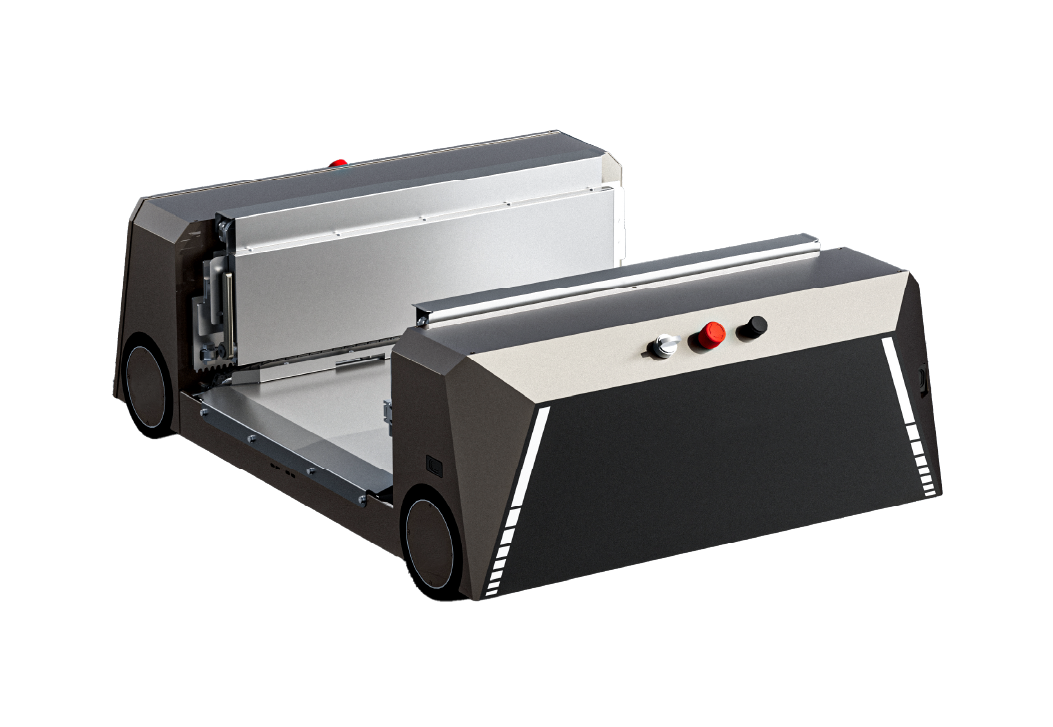 AS / RS
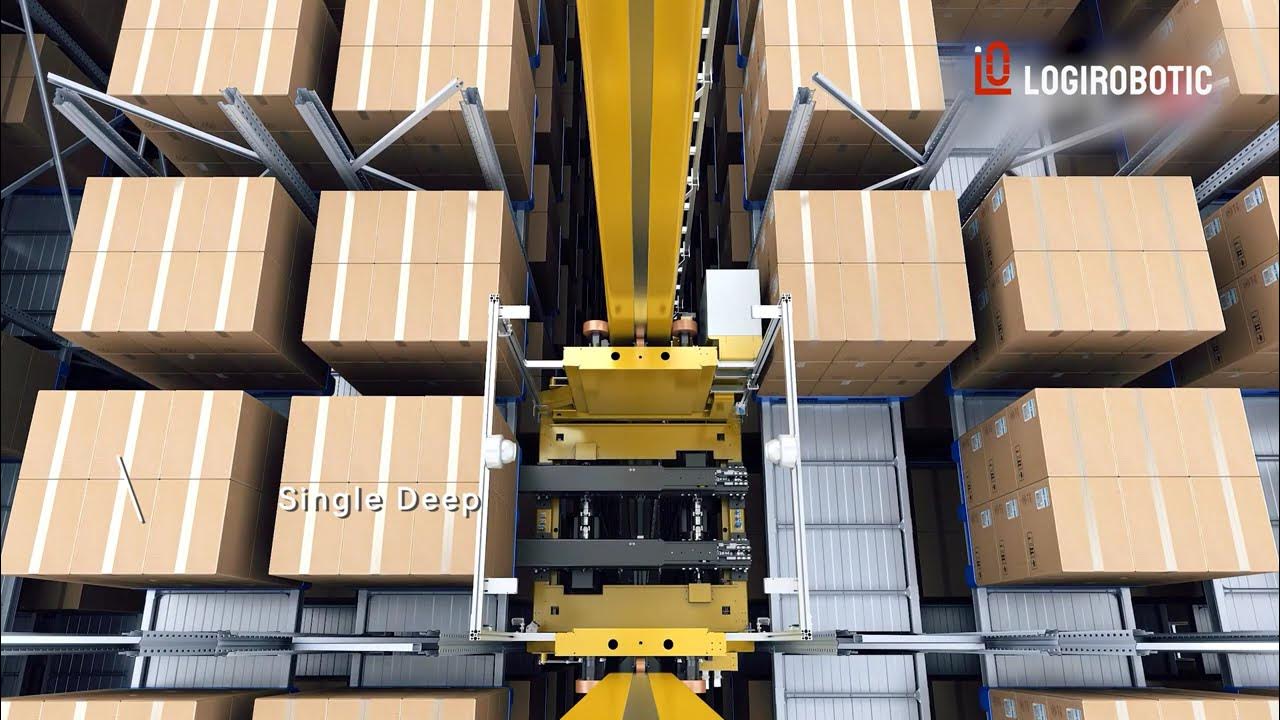
ذہین ذخیرہ کاری
ماڈیولر سسٹم جو اعلی کثافت والے اسٹوریج ڈھانچے کے ساتھ ٹوٹ اور پیلیٹ کے بہاؤ کو خودکار بناتے ہیں۔
پروڈکٹ فیملی کو دریافت کریں۔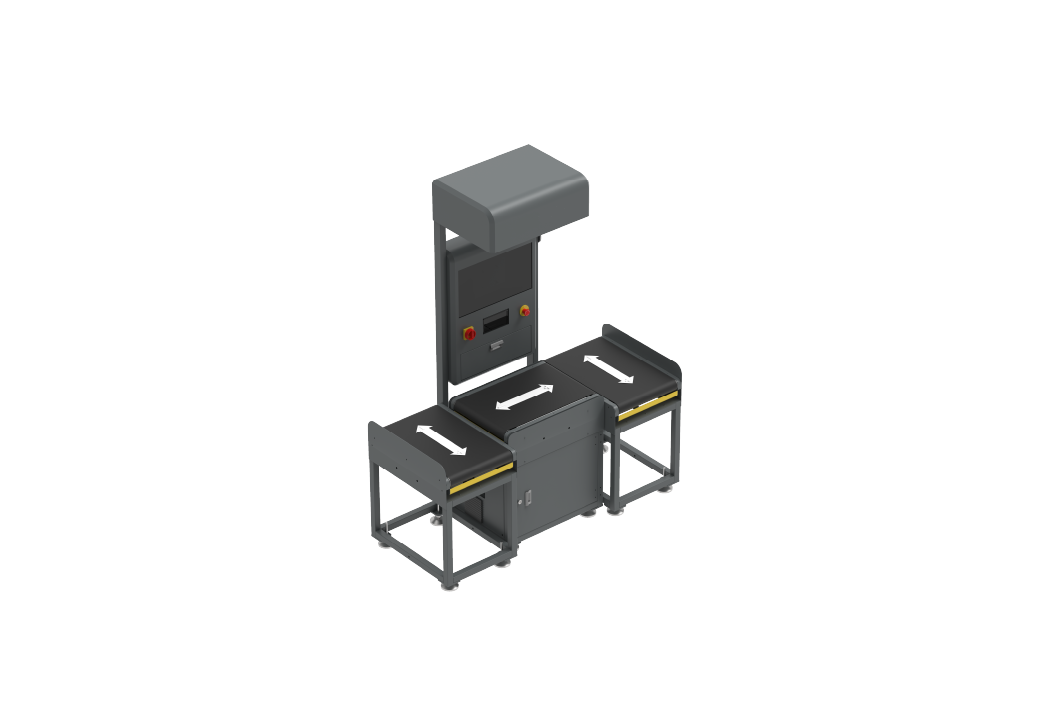 E-COM
آرڈر کا بہاؤ
پارسلز کو پڑھنے، پیمائش کرنے، روٹنگ اور کھانا کھلانے کے لیے منسلک ای کامرس گودام کے حل۔
پروڈکٹ فیملی کو دریافت کریں۔نمایاں نظام
ٹرانسپورٹ یونٹس سے لے کر چھانٹنے والے اسٹیشنوں تک، ہر نظام کو وسیع تر آپریشن کے حصے کے طور پر ڈیزائن کیا گیا ہے۔
ایک منسلک آپریشن
نقطہ نظر
ہم سائٹ پر ضرورت کو سمجھتے ہیں اور آپریشن کے ارد گرد نظام کو ڈیزائن کرتے ہیں، ٹرانسپورٹ، اسٹوریج اور ترتیب کو ایک پروجیکٹ میں لاتے ہیں۔
ہم پروڈکٹ، روٹ، صلاحیت اور موجودہ انفراسٹرکچر کا ایک ساتھ جائزہ لیتے ہیں۔
روبوٹس، اسٹوریج اور کنٹرول لیئرز کو ایک بہاؤ کے طور پر ڈیزائن کیا گیا ہے۔
حل سہولت کے حقیقی آپریٹنگ حالات کے ارد گرد شروع کیا جاتا ہے.
نیا پروجیکٹ
اپنی ضروریات کا اشتراک کریں اور ہم آپ کو صحیح حل ٹیم سے جوڑیں گے۔
info@logirobotic.com↗ +90 506 250 52 54↗ ہمیں واٹس ایپ پر میسج کریں۔ ↗اپنا رابطہ اور پروجیکٹ کی تفصیلات بھیجیں۔ آپ کی انکوائری پرائیویٹ انکوائری سسٹم میں محفوظ ہے اور اس صفحہ پر ایک حوالہ دکھایا گیا ہے۔
Optimak Technology Group کا حصہ
متعلقہ گروپ کے ماہرین کے ساتھ لائن، ڈیٹا اور سروس کی ضروریات کا جائزہ لیں۔
موبائل روبوٹ کو منتخب کرنے سے پہلے بوجھ، راستے اور ٹریفک کے حالات کی وضاحت کریں۔
اصل تھرو پٹ اور آرڈر پروفائلز کے ساتھ مل کر اسٹوریج کی گنجائش کا منصوبہ بنائیں۔
پارسل کی شناخت، پیمائش اور روٹنگ کو صحیح منزل تک جوڑیں۔
پیلیٹ پر مبنی خودکار اسٹوریج کے لیے چار سمت ہینڈلنگ۔
ٹوٹ اور باکس موومنٹ کو خودکار اسٹوریج اور آرڈر کی تیاری سے مربوط کریں۔
روٹ پارسلز کو ان کی شناخت اور متفقہ آؤٹ لیٹ قوانین کا استعمال کرتے ہوئے۔
پیلیٹ ہینڈ اوور پوائنٹس کے درمیان بار بار کی نقل و حرکت کا اندازہ لگائیں۔
فورک پر مبنی پک اپ اور ڈیلیوری کی اصل سائٹ کے حالات کے ارد گرد منصوبہ بنائیں۔
ٹریلرز یا ٹرانسپورٹ کارٹس کا استعمال کرتے ہوئے بار بار سپلائی کے بہاؤ کا جائزہ لیں۔
بلڈنگ اور فلو ڈیٹا کا استعمال کرتے ہوئے ریک کے گلیاروں میں خودکار لوڈ تک رسائی کا اندازہ کریں۔
پارسل کے طول و عرض، وزن اور شناخت کو ایک ریکارڈ کے اندر بتائیں۔
صحیح مقام پر پارسل کی شناخت پڑھیں اور اسے آرڈر کے بہاؤ سے جوڑیں۔